00
Core
작업 기준·관측 근거·관리자 판단을 검토하는 제품 방향입니다. 관리자 작업 분석은 아직 제공되지 않습니다.
작업대 범위 · 관리자 검토 미출시
관리자 작업 검토는 아직 제공되지 않습니다. 이 안내는 가격표나 주문서가 아니라, 한 작업에 필요한 근거와 현장 검증 범위를 정리하기 위한 것입니다.
PROPOSED MODULES · SUBJECT TO VALIDATION
Core와 Vision을 시작점으로 검토하고, Edge·Fusion·화면은 작업에 필요한 경우만 논의합니다.
검토용 제안 범위 · Core + Vision + Edge 후보
00
작업 기준·관측 근거·관리자 판단을 검토하는 제품 방향입니다. 관리자 작업 분석은 아직 제공되지 않습니다.
01
카메라를 첫 입력으로 두는 제안입니다. 실제 카메라와 작업대 조건은 검증이 필요합니다.
02
엣지 연산 평가 후보입니다. NVIDIA Jetson Orin Nano는 확정된 판매 구성이나 호환성 약속이 아닙니다.
작업 검토 뒤 선택
03
작업에 필요한 추가 센서 입력을 더하는 선택형 방향입니다. 장치·연결·조합을 작업대별로 검증합니다.
04
관리자 태블릿이나 기존 화면은 선택 사항이며 지원 여부를 확인해야 합니다.
제안 중인 패키지 구조입니다. 확정 SKU 목록, 장치 호환성 약속, 견적·주문, 제품 제공 여부, 설치·배포 또는 성능을 뜻하지 않습니다.
작업 수행 판단이 첫 제품 방향입니다. 품질 판단과 로봇 자동화는 다음 단계의 목표이며, 각각 별도 근거와 검토를 거쳐야 합니다.
관리자는 작업자별 작업 주기의 관측된 단계·순서·허용 변형·도구값·시간을 합의한 작업표준에 비춰 살펴봅니다. 작업 수행 준수도, 속도와 제품 품질은 별도로 다룹니다.
첫 판단에 필요한 근거
작업 하나의 기준, 관측 신호, 불확실·누락 구간의 보류 규칙을 합의합니다.
작업 이력과 독립된 최종 검사·계측·재작업 결과, 검증된 불량 라벨을 연결한 뒤 품질 판단을 검토합니다. 지금 제공되는 기능이 아닙니다.
진입 전 확인
결과 출처와 불량 라벨을 추적하고, 오판 비용과 적용 조건을 평가합니다.
로봇 자동화는 장기 방향입니다. 휴머노이드는 가능한 형태 중 하나이며 자동화 범위를 특정 로봇 형태에 한정하지 않습니다.
진입 전 확인
작업별 성공·실패·복구·사람 개입 데이터와 별도 안전 검증이 필요합니다.
데이터가 쌓인다는 이유만으로 다음 단계로 자동 진행하지 않습니다. 각 단계에 필요한 근거와 현장 검토를 통과한 뒤에만 범위를 넓힙니다.
먼저 기존 신호를 살펴보고, 부족한 경우에만 장비 후보를 논의합니다.
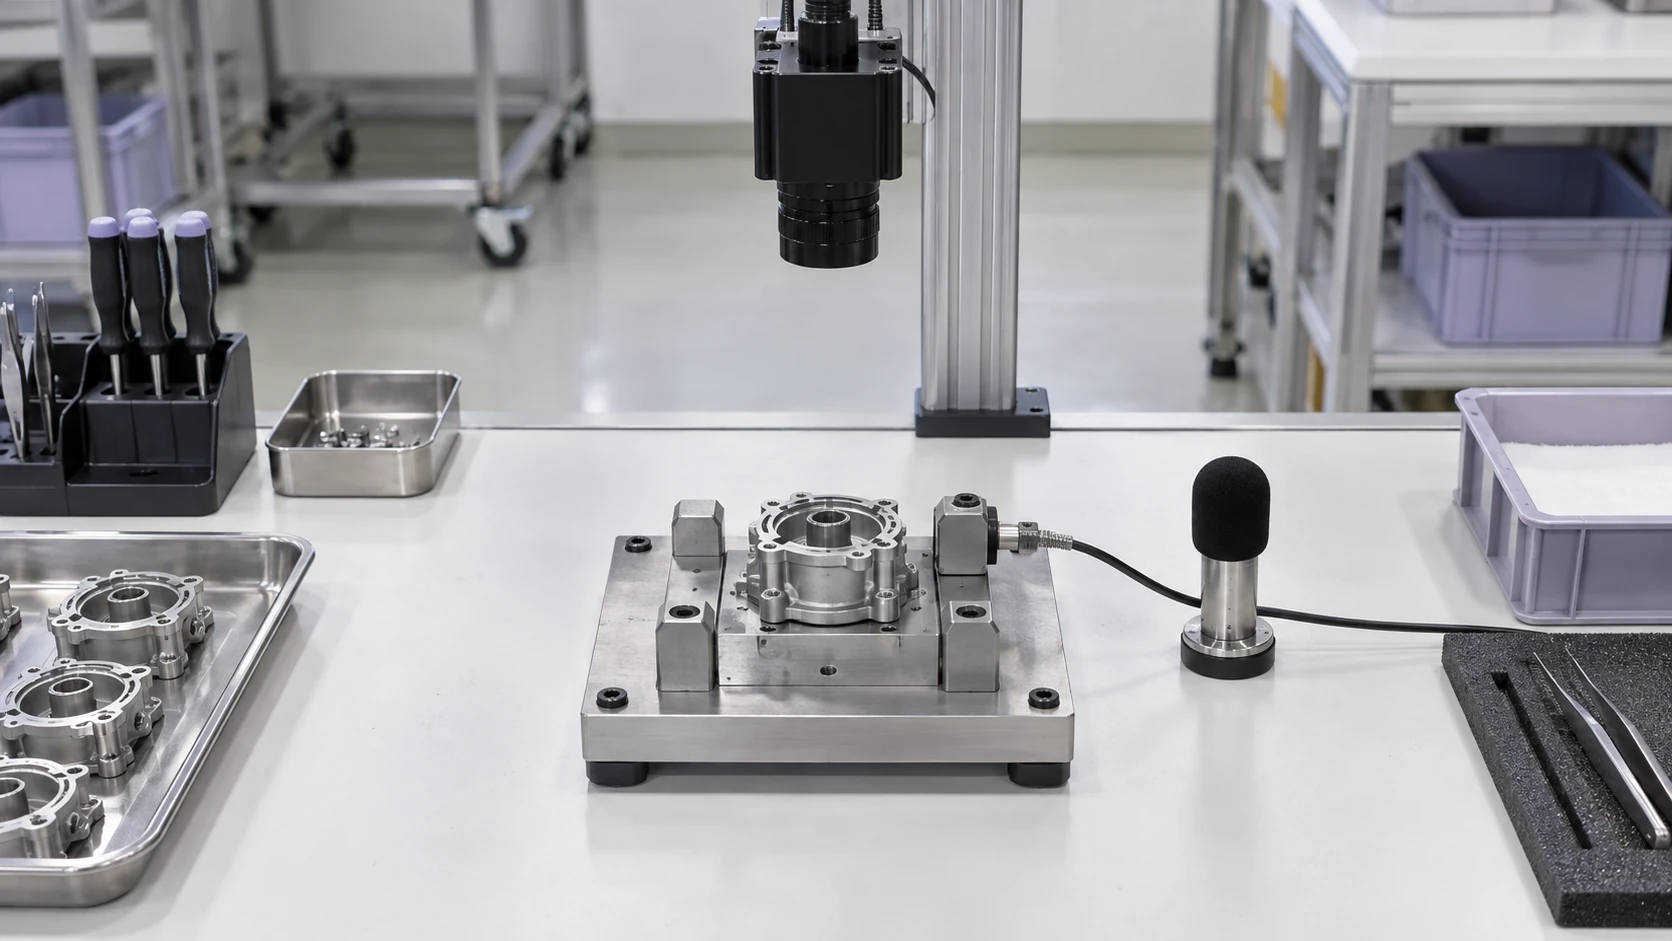
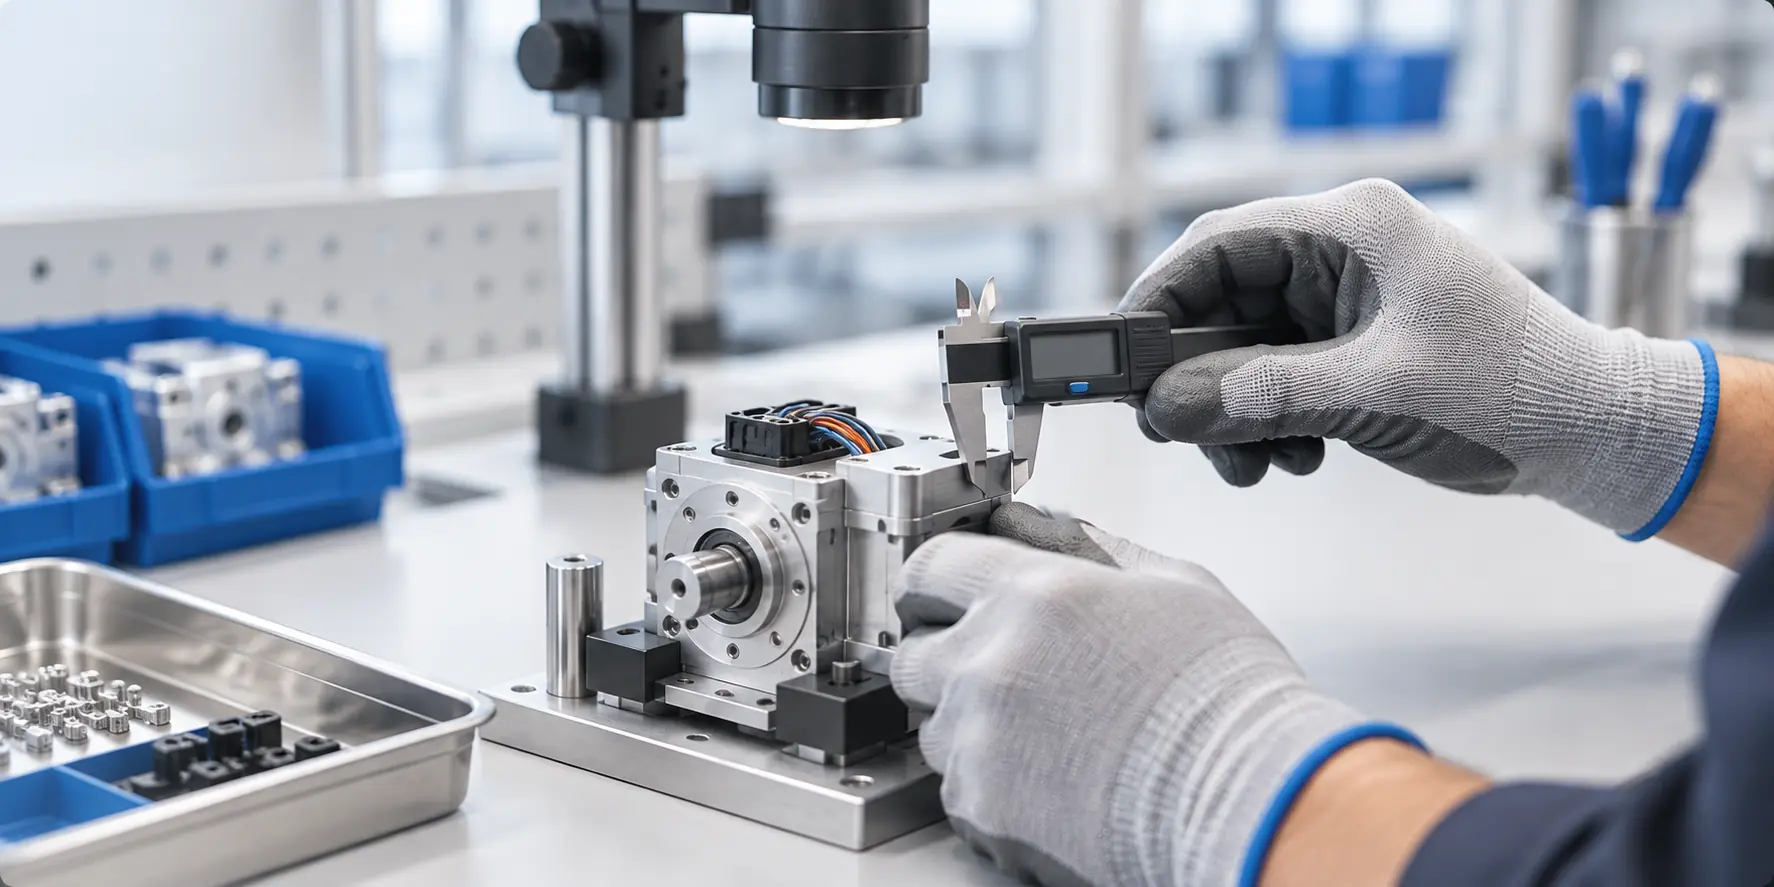
시야·조명·전원·연결과 정비 공간을 현장에서 확인합니다. Orin Nano는 평가 후보이며 확정 사양이 아닙니다.
역할·조건
작업 하나, 필요한 센서와 엣지 장치, 연결·설치·검증 범위를 확인한 뒤 제안합니다. 정가나 고정 BOM은 아직 공개하지 않습니다.
Iruvy가 하는 일
필요한 근거와 향후 현장별 검증이 필요한 장치·연결 후보, 엣지 연산 후보를 논의합니다.
고객이 준비·승인할 일
반복 작업과 기준, 현재 쓸 수 있는 카메라·공구·PLC 기록, 설치·운영 담당을 정리합니다.
다음 단계 전 확인할 것
향후 현장 조건에서 연결·설치·성능을 검증한 뒤 확정 범위와 구성을 정합니다.
센서·하드웨어·연결 범위는 후보 단계입니다. 검증된 구성과 책임 범위를 확인한 뒤 제안합니다.
작업·센서·엣지 장치와 검증 범위를 정리합니다.
첫 작업대 상담하기